
Введение
Автономные необитаемые подводные аппараты (АНПА) являются эффективным средством длительных и дорогостоящих операций по сбору гидрографических данных. Необходимость выполнения сложных морских поисковых операций, таких как поиск останков авиакатастрофы в океане, нанесение на карту разливов нефти подо льдом во время арктических операций, требуют принятия гибких решений, которые позволяют составлять карты в глубоких, удаленных и перегруженных местах. АНПА обеспечивают гибкость, недоступную буксируемым и самоходным кабельным средствам поиска. Однако, это свойство накладывает необходимость создания решений подводной связи, а также обеспечения высокого уровня автономности для подводного аппарата.
Самоходные необитаемые (неавтономные) подводные аппараты (НПА, POV — на западе) и буксируемые подводные аппараты (БПА) обычно используются для гидрографических исследований, в случаях, когда необходимо обеспечить сбор данных в реальном времени для хранения и анализа на судне. НПА связаны с судном с помощью нейтрально-плавучего шлангокабеля, который обеспечивает питание и высокоскоростной канал передачи данных на борт. Такие аппараты обладают ограниченной автономностью, являясь по сути выносным датчиком и исполнительным механизмом оператора, который отправляет команды и выполняет маневры по кабелю. Эти системы могут использоваться только на ограниченном расстоянии и требуют присутствия судна в операционной зоне. Кроме того, операции в глубоководных условиях с буксируемыми транспортными средствами могут быть громоздкими из-за километровых кабелей, например система, используемая для поиска рейса MH370 в южной части Индийского океана, требовала кабеля длиной 8000 метров.
АНПА расширяют и дополняют возможности НПА: они обеспечивают лучшую маневренность, чем кабельные решения, и могут работать на большем расстоянии. АНПА работают под зонами акустической тени, а также подо льдом и в глубоководных районах. В то же время они могут нести гидроакустические приборы высокого разрешения, такие как гидролокатор бокового обзора (ГБО) и гидролокатор с синтезированной апертурой, а также оперативно оптимизировать расстояние от морского дна в автономном режиме.
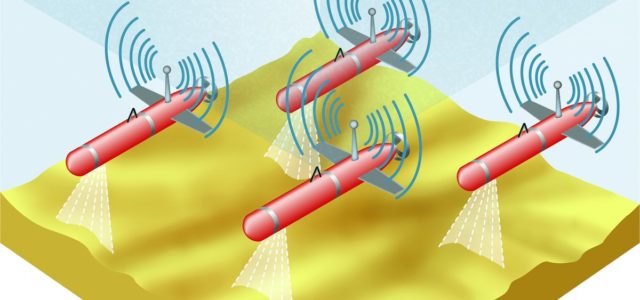
Кроме того, несколько АНПА могут использоваться одновременно, например, в концепции «пчелиного роя», для проведения более эффективных и действенных операций (рис. 1). Применимость для такого использования в настоящее время изучается.

Необходимость подводных коммуникаций
Использование АНПА имеет прямое отношение к необходимости подводных коммуникаций. Связь между АНПА и пультом управления необходима для того, чтобы оператор мог контролировать ход миссии и состояние аппарата. Кроме того, в будущем, при использовании нескольких аппаратов, для обследования трубопроводов или мониторинга подводной инфраструктуры, связь между транспортными средствами будет иметь решающее значение. Концепция пчелиного роя сама по себе основана на существовании канала связи между АНПА, предназначенного для обмена информацией между и согласовывать действия.
Способы коммуникации под водой
Коммуникация под водой реализуется иначе, чем над водой. На поверхности может использоваться WLAN и радиосвязь, которые позволяют обеспечивать обмен большим объемом информации между судами и берегом с небольшими задержками и потерями. Эти технологии нельзя использовать под водой, потому что они основаны на электромагнитных волнах, которые распространяются
в воде не так эффективно, как в воздухе. Это связано с свойствами воды, которая имеет гораздо более высокую электропроводность, чем воздух, и вызывает сильное ослабление электромагнитных волн. Например, сигнал на частоте стандарта WiFi (2,4 ГГц) полностью затухнет в морской воде через несколько сантиметров.
С другой стороны, под водой эффективно распространяются акустические волны. Акустическая волна возникает при механическом сжатии и расширении окружающей среды, и ее распространение более эффективно, когда материал более устойчив к сжатию. Когда несжимаемый материал подвергается воздействию волны сжатия, его молекулы немедленно передают дополнительную энергию своим соседям, эффективно распространяя волны сжатия. Поскольку вода гораздо менее сжимаема, чем воздух, звук распространяется значительно быстрее и далее под водой со скоростью около 1500 м/с по сравнению с 330 м/с в воздухе.
Для отправки и получения сигналов под водой используют акустические модемы. Подводные модемы включают в себя электроакустические преобразователи для приема и передачи звуковых сигналов в воде путем преобразования электрической энергии в акустическую (излучающие преобразователи) и/или акустической энергии в электрическую (приемные гидрофоны). Принцип действия гидроакустических преобразователей состоит в использовании свойств материалов (пьезоэлектрических, магнитострикционных или электродинамических), которые становятся электрически заряженными при воздействии давления и, наоборот, создают механическую деформацию при срабатывании электромагнитным сигналом.
Проблемы
Подводная связь сложна, отчасти из-за сложности используемых сигналов и из-за свойств подводной среды. Скорость звука в воде примерно в 200 000 раз ниже скорости света в воздухе, вследствие чего подводная линия связи подвержена большим задержкам распространения и относительно большим искажениям, связанным с эффектом Доплера, вызванным движением.
Многолучевое распространение сигнала являются еще одной проблемой гидроакустической связи, преимущественно в мелководных районах. Свойство многолучевости заключается в том, что, сигнал может достигать приемной антенны гидроакустического модема различными путями вследствие рефракции звука, из-за отражений от морского дна и/или поверхности воды. Это создает «ложные» копии излученного сигнала, которые ухудшают качество передачи.
Пропадание связи также является распространенной проблемой из-за наличия теневых зон в акустических каналах, которые обусловлены рефракцией звука или наличием пузырьковых областей в приповерхностной области.
Кроме того, полоса пропускания, доступная в подводной связи, серьезно ограничена затуханием сигнала в среде, которое увеличиваются с возрастанием частоты сигнала. Это накладывает серьезные ограничения на объем информации, которая может передаваться по акустической линии. В частности, системы связи большой дальности, которые могут работать на протяжении десятков километров, имеют эффективную полосу пропускания всего несколько килогерц. Типичные скорости передачи данных для таких расстояний составляют несколько сотен бит в секунду.
Уровень автономности
Данные, собранные АНПА хранятся во внутренней памяти и не будут доступны оператору до подъема аппарата на борт судна или на берег, так как передача в реальном времени с расстояний более 100 м требует большой полосы пропускания, которая недоступна при использовании современных технологий подводной связи. Доступная полоса пропускания (<20 кГц) позволяет передавать
в режиме реального времени информацию только о техническом состоянии АНПА, данные позиционирования, датчиках окружающей среды и интерпретированные данные сонара (например, формуляры обнаружения), но не гидролокационное или видео изображение.
Даже при наличии достаточной пропускной способности, задержки в распространении сигнала делают невозможным телеуправление АНПА, так же, как невозможно телеуправление марсоходом. Противники автономных аппаратов используют этот аргумент, чтобы оправдать отсутствие адаптивности в операциях АНПА.
С другой стороны, ограничение на информацию, которая может быть передана оператору во время миссии, накладывает требование на уровень автономности систем АНПА.

Чтобы обеспечить адаптивность во время миссии, система управления (СУ) АНПА должна иметь возможность интерпретировать данные гидроакустической аппаратуры и датчиков, установленных на борту (при решении задач картографирования, обнаружения и классификации) и принимать соответствующие решения, в конечном итоге имея человека в качестве руководителя с правом вето. Другими словами, АНПА должен иметь высокий уровень автономии.
Взаимодействие
Подводная связь обеспечивает совместную работу с несколькими подводными аппаратами, решающими задачи в автономном режиме. При этом необходимо организовать эффективное взаимодействие роботов в составе пчелиных роев для достижения общей цели. Растет число проектов в данном направлении (например, FP7 SUNRISE, EDA NECSAVE и ECSEL SWARMS). Пчелиный рой АНПА должен быть в состоянии обмениваться соответствующей информацией между соседними аппаратами, чтобы оперативно реагировать на изменение обстановки. Задача состоит в том, чтобы обеспечить совместимость между готовыми платформами. Большинство доступных в настоящее время готовых решений имеют закрытые стеки связи, что означает, что модемы разных поставщиков не могут (легко) коммутировать друг с другом. Решение состоит в том, чтобы предложить пользователю программируемое аппаратно-программное решение, позволяющее адаптивно перестраивать частоту и полосу работы.
Умные Решения
Проблемы, связанные с подводной средой для связи и их связью с требуемым уровнем автономности и необходимостью взаимодействия между устройствами связи, требуют «умных» решений для того, чтобы сделать автономное взаимодействие роботов эффективным средством в будущих подводных операциях. Научно-исследовательские организации, такие как TNO, объединяют свой опыт в области автономии и подводных технологий для разработки и тестирования прикладных решений для этих задач. Особенно интересным является текущее исследование по повышению уровня автономности АНПА, осуществляемое в сотрудничестве с CMRE НАТО STO, для обеспечения возможности принятия решений на основе собранных данных датчиков на месте. Эти решения в основном ориентированы на военные сценарии, добычу полезных ископаемых, а также будут основой для гражданских применений.

На рисунке 3 показан прототип, который был успешно протестирован на автономных узлах нижних датчиков (NILUS, FFI). Комплексное решение в рамках АНПА будет разработано в ближайшем будущем. Объединение этих двух инновационных путей, повышенной автономности и гибких подводных устройств связи, проложит путь в будущее автономных операций.
Дополнительная информация
Х. Дол и Р. Отнес. Как smatphone indusrty облегчает Ucomms: закон Мура под водой. ОКЕАНЫ, Генуя, Италия, 2015.
S. Giodini , R. van Vossen, A. Duijster, B. Quesson, P. Wessels, S. Dugelay, F. Baralli и ALD Beckers. Повышение эффективности автономных операций по добыче полезных ископаемых, UDT Europe, Роттердам, Нидерланды, 2015.
F. Le Pennec , C. Gac, HF Guarnizo Mendez и C. Person, Измерения радиопередачи 2,4 ГГц в бассейне, заполненном морской водой. OCOSS, Ницца, Франция, 2013.